 compass
海岸の旗が回転しなかった間、ベーンは前進しました
WIND TRIANGLE · REPRODUCIBLE COMPONENTS
The same west wind moves from the beam toward the bow as the vessel accelerates
Every vector first describes where air travels; only the final report reverses it into the everyday wind-from convention.Vaw = Vtw − VboatAWS = √(10² + 6²) = 11.66 knAWA = atan(10 ÷ 6) = 59.0° PORT| Vector | ΔE | ΔN | Magnitude | Coming-from result |
|---|---|---|---|---|
| True airflow | +10.00 | 0.00 | 10.00 kn | From west |
| Minus vessel | 0.00 | −6.00 | 6.00 kn | Vessel north |
| Apparent airflow | +10.00 | −6.00 | 11.66 kn | 59.0° port |
WMO meteorological wind relative to Earth
Some sailing systems; current separates the result
風は、船舶の参照フレームに相対的な気流です
固定式海岸の船は、地球に相対的な空気の動きを記述します。 船と船を移動し、その移動プラットフォームに相対的に空気に遭遇する人や風向計の船体。 完全に穏やかな環境条件でも、8ノットの船舶は、死者の風から約8ノットの風を生み出します。 気象システムではなく、参照枠の変更結果です。
矢印が空気旅行場所を示すとき、ベクトル算数が最も明確です。VawはVtwマイナスVboatを等しくします。 風がどこから来るかではなく、気象とセーリングのスピーチを西風は東方空気を運ぶ。 コンポーネントを割った後、その結果のエアフローベクトルを逆転させ、従来のこれからの方向を報告します。 逆転すると180度エラーが生成される。
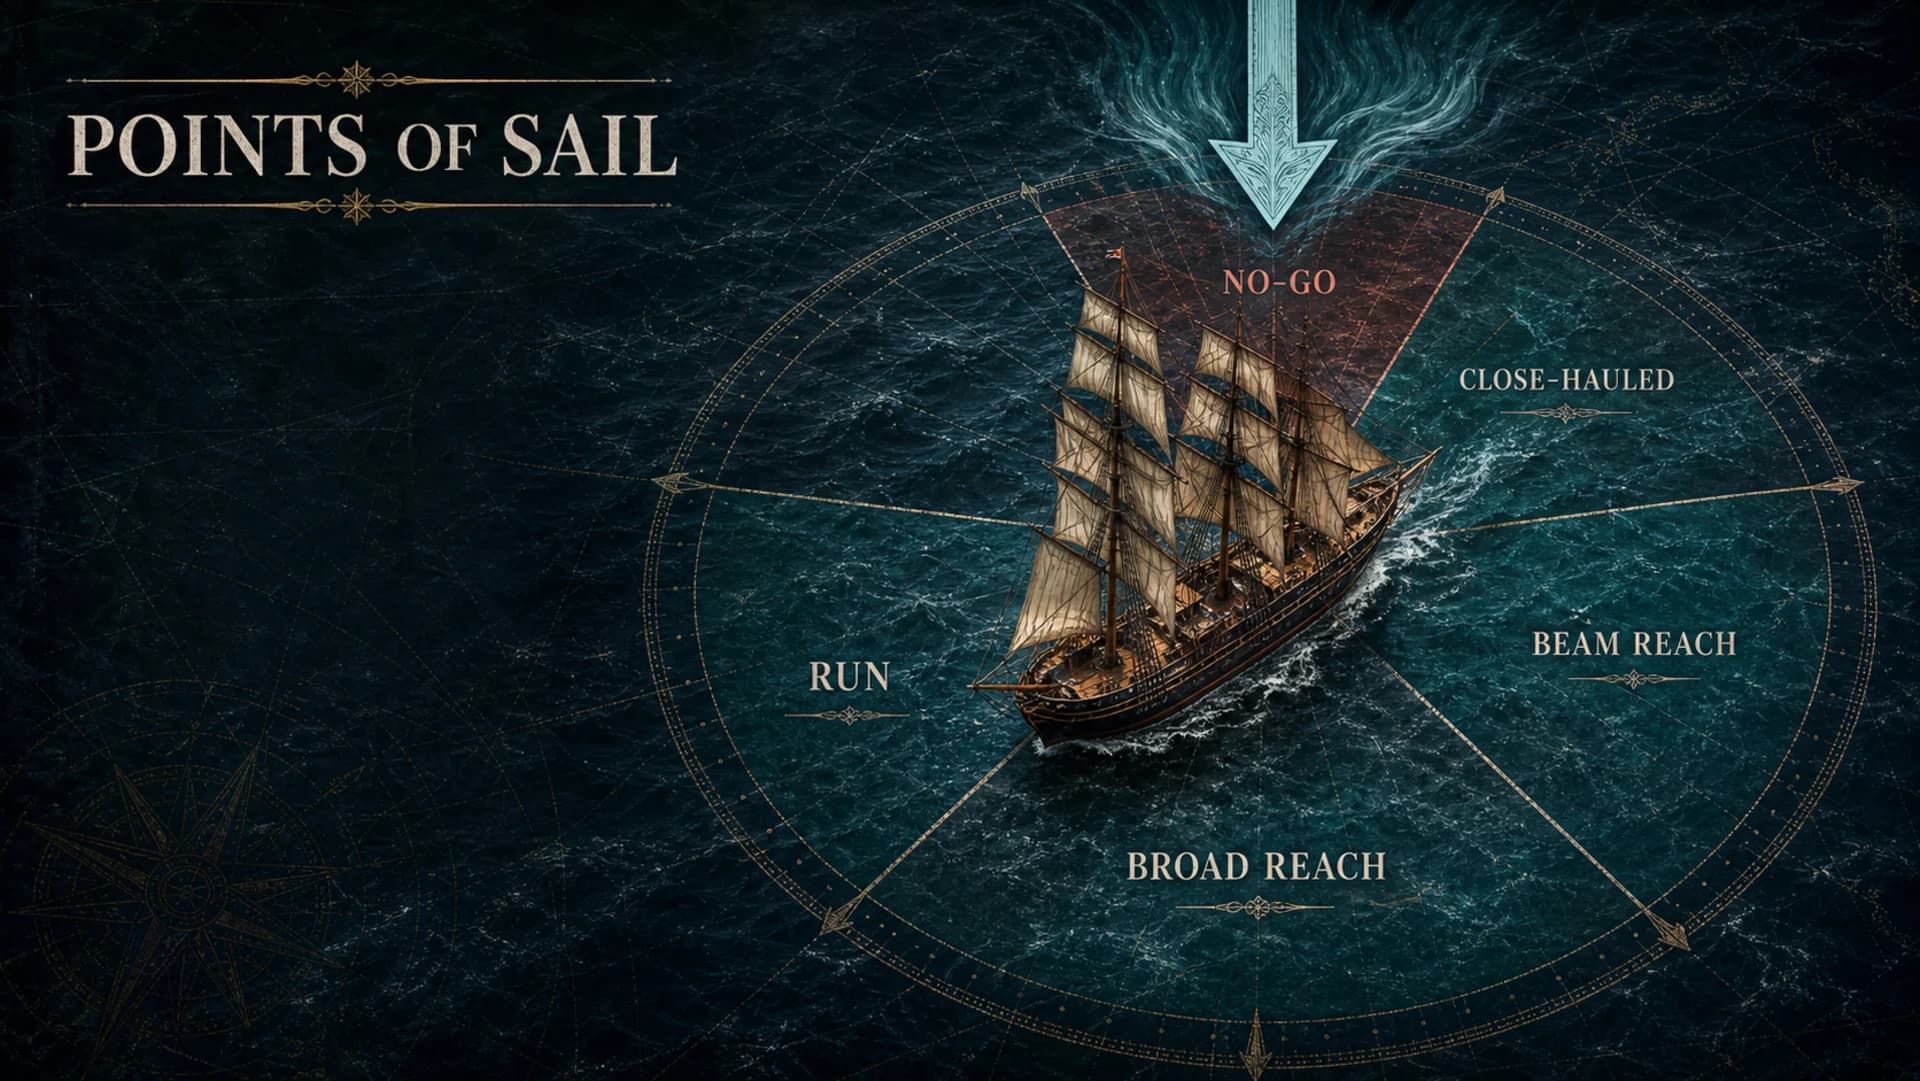
ビーム風例では、風力を強化し、前進する風が見えます
船頭を地上6ノットで北にし、真風が10ノットで西西から来る間は北にしましょう。 正のxと北の陽気なyとして東に、真の気流は(10、0)、容器の速度は(0、6)であり、相対的な気流は(10、マイナス6)です。 親風速は10平方の平方根と6平方フィートで、約11.66ノットです。 港の弓の北西、59.0度から、90度の港のビームではなく、来る。
船のスピードが上昇し、先ほどの相対空気成分が上昇するので、風が弓に向かって移動します。 どのコースでも強烈な風が生み出されるわけではありません。 空気中を直下して6ノットを直進するボートは、空気の質量を追って、約6ノットの風合いを感じます。 風力三角形は、ボート速度だけでは制御しません。
帆は、海岸のオブザーバーの矢印ではなく、風に反応します
地元の気流で帆の交換の勢いが、風が攻撃の角度をセットするのが明らかです。 ボートが加速するにつれて、船のトリムは周囲の真風が安定している場合でも変更する必要があります。 広大な地理学コースで高速なクラフトは、まだ遠くに見渡せる風を経験することができます。ダウンウィンドなどのマップラベルは、自分の帆がロードされる方法自体を記述しません。
関係はフィードバックループです。 船舶を加速させるため、速度の用語は、速度と角度が変化し、再び帆力が変化し、かかと、舵や水中抵抗がバランスに入ります。 MITの訓練は、弓に相対的な風速および風角に、風速の注意を繰り返し強調します。 セールコントロールは、リアルタイムの相対的な気流に、凍結した真風図ではなく、満たします。
気象と帆船の真風は、異なる速度の参照を使用する可能性があります
WMOの海洋観測では、固定地球に風をとりながら風を探し出します。 従って調査の指導は容器のCOGおよびSOGと方向づけられた風を正当な風を得るために訂正します。 現在のところは、すでにグラウンドモーションで表されます。同じ定義を保持しながら、水ログにSOGを置き換えると、異なる回答が得られます。
セーリング性能ディスプレイはTWAとTWSも使用していますが、一部のシステムは、水面を高速に組み合わせて、セーリングフォース分析に適した風を演出します。 地球に囲まれた気象風から生じる東向きの電流をベクトルで分離します。 TRUE が規則を解決しないという表示。そのナビゲーションソースと現在の補正文書が行われる。
AWA、AWS、TWA、TWSはセンサーとインストールエラーを継承
AWAは、船舶の中央線とAWSのスピードに相対的に見える角度から来るものです。 TWAとTWSは、値を再構築しています。 マストヘッドセンサーは、測定値を地理的軸に回転させるための見出しと態度データを必要とします。 異なる平均間隔が2つのディスプレイによって示されるピークを変える間、回転、ロール、ピッチおよびマストの動きはセンサーの速度を加えます、。
船長、マスト、帆船、スーパー構造のデフレ、加速し、地域の流れを避難します。 NOAAの研究容器の仕事はセンサーの位置と修正された間および不正確な流れのゆがみ間の相違を実証します。 ベーンを高く取付けることはある干渉を減らしますが、不変な自由流風を保証するものではありません。 精密ワークは、キャリブレーション、モーション補正、船舶固有のエアフローモデルを追加します。
風力三角形は参照フレームを露出し、間違いを署名します
再現可能なレコード状態の時間、見出し、COG、水、SOG、相対風角度、センサーの場所、および各角度が船舶の相対的または真の参照であるかどうか。 風から旅行コンポーネントに、ベクトル操作を実行し、戻り値を変更します。 コンポーネントテーブルは、180度の反転、ポートスターボードのサイン間違い、混合ノットまたはメートルを毎秒迅速に露出します。
実海風は、均一な固定平面ではありません。 ガスト、縦せん断、波動の船舶の動きとタイミングの違いは、単純な三角形に違反します。 あらゆる数量が明示的な参照フレームを運ぶので、モデルは貴重ままです。 セーリングトリムやデータ品質管理の共通言語を供給しています。また、センサや平均化、環境の分散性によって、小数精度が制限されています。
質問
このテーマの探索を続ける
風が見えるのはどういう意味ですか?
空気がどこを旅行するかを示すベクトルのため、Vaw = Vtw - Vboat。 風が来る従来の方向を報告するときに結果ベクトルを逆転させます。
なぜ風が船が加速するのか?
船の動作を進むと、弓から相対的な気流が加えられます。 そのコンポーネントが成長するにつれて、多くのリーチと上風が見えてくる方向が前方に回転します。
風が強い風は、下風を航行するときに?
ナンバー 空気を直接下る風が真の気流から速度を下ろし、弱い風を感じることができます。 斜めのコースは、完全なベクトル計算が必要です。
風力計算は、水を通してSOGや速度を使うべき?
地球に配慮した気象的真風は、COGとSOGを使用します。 一部のセーリングシステムは、水面の基準の結果のために水を通して見出しと速度を使用しており、現在ではそれらが異なる。
マストヘッドセンサーは、エラーフリーの明白な風を測定しますか?
ナンバー 位置、容器の流れのゆがみ、マストの動き、態度、口径測定および平均はすべてのそれに影響を与えます。 リサーチグレード測定では、適切な補正が必要です。
情報源
研究を続ける
- モーション・容器データから真の風力の計算WMO / NOAA ICOADS
- サイリングとテック・ディングーMIT Sailing
- 仕組み: 帆船NASA Goddard Space Flight Center
- ACE-1 船板の相対的かつ真の風データNOAA Pacific Marine Environmental Laboratory
- TEXAQS 2006 船舶用風部品NOAA Pacific Marine Environmental Laboratory
- 航空海インタラクション フラックス測定 ベストプラクティスNOAA Physical Sciences Laboratory
- 船舶気象ログ:船舶と風観測NOAA National Weather Service
- MITNA の標準的な操作手順MIT Sailing
 01
 02
 05
 06